 マニュアル
MOTIWARE Tools4 / ConfigAM4
 ConfigAM4
 は、コントローラの設定ファイル MotiwareConfigAmx.ini を編集するツールです。制御周期、ロボットと軸のパラメータ、アナログ入出力、LAN、PLC との通信(MC プロトコル)を設定します。
起動
- ManagerAM4 の Version info. タブの ConfigAM4 から起動すると、ManagerAM4 と同じコントローラにつなぎ、起動するとすぐにコントローラの MotiwareConfigAmx.ini を読み込みます。
- スタートメニューから起動したときは、ConfigAM4 の接続設定(設定 → 接続設定)の接続先につなぎます。
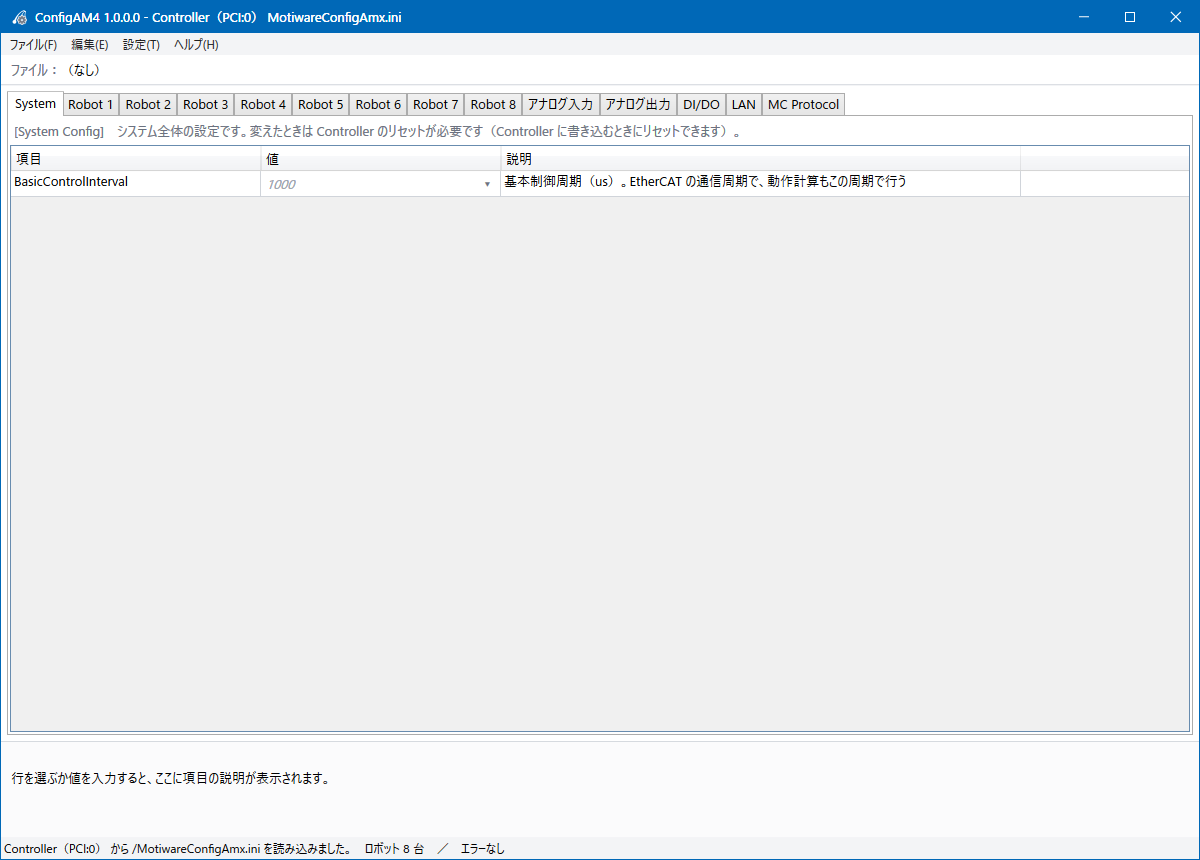
メニュー
| メニュー | 項目 | 内容 |
|---|---|---|
| ファイル | Controller から読み出す | コントローラの MotiwareConfigAmx.ini を読み出して開きます |
| Controller に書き込む... | 開いている内容(編集中の内容も)を、コントローラの MotiwareConfigAmx.ini に書き込みます(書き込みと反映) | |
| ファイルから読み出す... | PC の ini ファイルを開きます | |
| 上書き保存 | 開いている PC のファイルに保存します | |
| 名前を付けて保存... | PC のファイルに保存します(バックアップに使えます) | |
| 終了 | 終了します | |
| 編集 | ロボット追加... | Robot タブを足します |
| ロボット削除... | Robot タブを消します | |
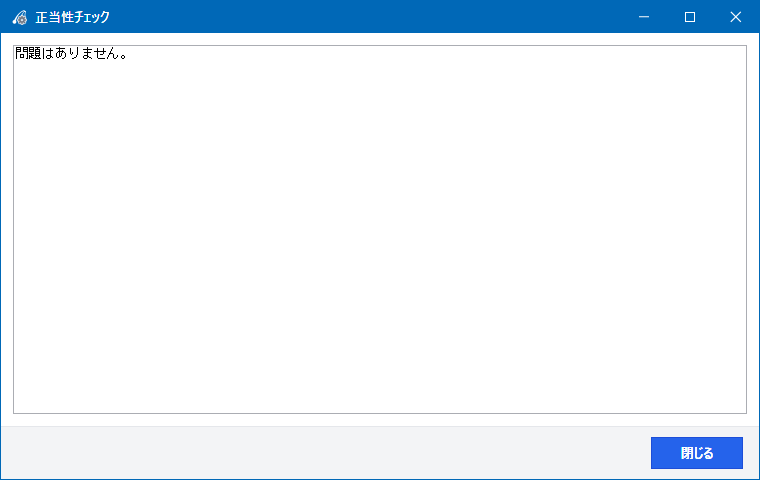
| 正当性チェック | 値の範囲・組み合わせを確かめ、結果を表示します | |
| 設定 | 接続設定... | コントローラとの接続(TCP の IP アドレス / PCI)を設定します |
| ヘルプ | バージョン情報 / ライセンス | バージョン・ライセンスを表示します |
編集のしかた
- タブごとに、ini のセクションの項目が並びます。値 の欄をクリックして入れます。選ぶ項目は ▾ から選びます。
- 行を選ぶと、画面の下にその項目の説明が出ます。
- グレーの斜体の値は、ini に書かれていない項目です(コントローラは既定値を使います)。
- 変更があると「● 編集中」と出ます。コントローラに書き込むか、ファイルに保存してください。
注意コントローラは値の範囲をすべては確かめません。範囲外の値(特に Axis の 0~64 以外)を書き込むと、正しく動きません。書き込む前に 編集 → 正当性チェック を行ってください。
System タブ
[System Config] セクション。システム全体の設定です。
| 項目 | 内容 |
|---|---|
BasicControlInterval | 基本制御周期(µs。125・250・500・1000)。EtherCAT の通信周期で、動作の計算もこの周期で行います。ECNetConfigAM4 の周期と同じ値にします。使うロボットの最大番号が 17 以上なら、コントローラは 1000 にします(動作の計算は 33 以上で 4000、17~32 で 2000)。変えたときはコントローラのリセットが必要です |
Robot タブ
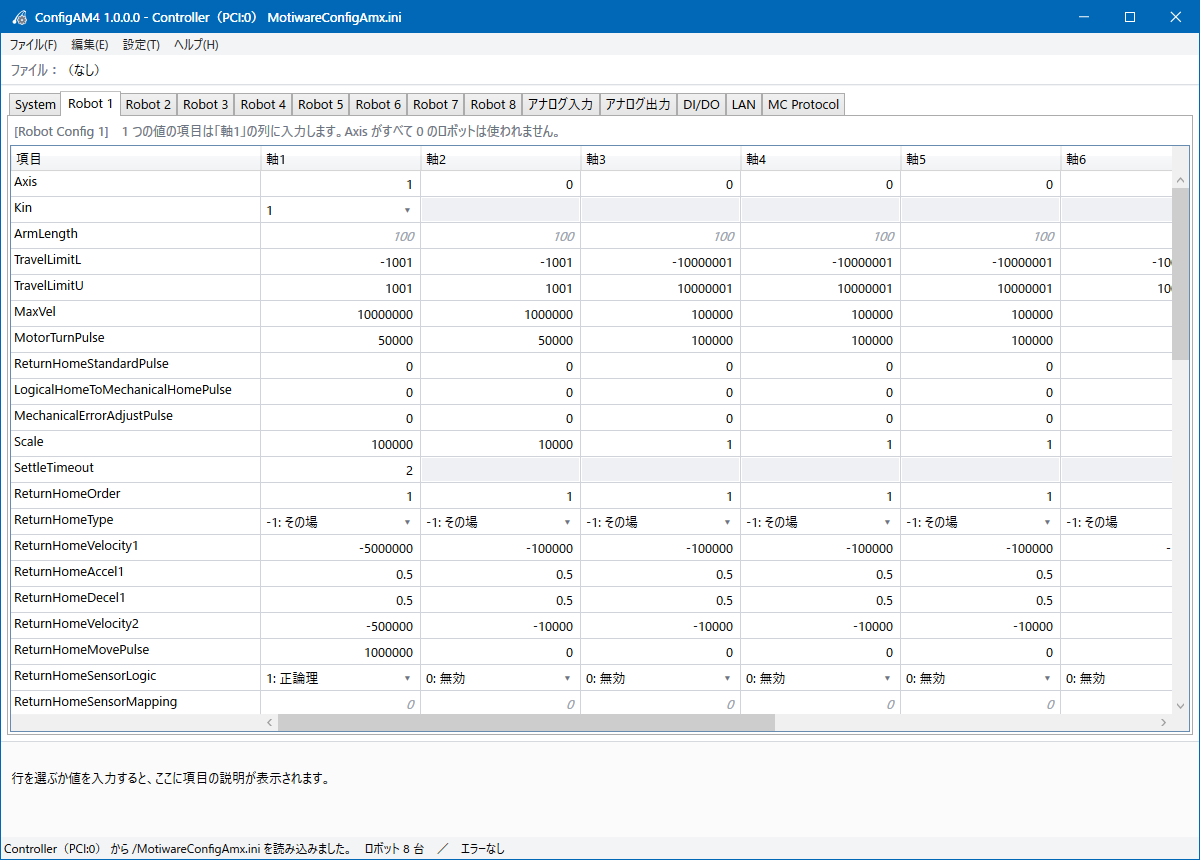
[Robot Config n] セクション。ロボットごとの設定です。軸ごとの値は「軸1」~「軸8」の列に、1 つの値の項目は「軸1」の列に入れます。Axis がすべて 0 のロボットは使われません。
軸の割り付けと機構
| 項目 | 内容 |
|---|---|
Axis | ロボットの各軸に割り付ける物理軸(0:未使用、1~64:ECNetworkConfig.ini の軸の番号)。必ず 0~64 にします |
Kin | キネマティクス(ロボットの機構の種類) |
ArmLength | アーム長 |
TravelLimitL / TravelLimitU | 動作範囲の下限 / 上限(ユーザ単位) |
MaxVel | 最大速度 |
MotorTurnPulse | モータ 1 回転のパルス数(0 は不可) |
Scale | パルスレート(ユーザ単位あたりのパルス数。[pulse/mm] にすればユーザ単位は mm) |
ScrewZRScale | ZR がスクリュースプラインのときの補正レート(Kin=3) |
原点復帰
| 項目 | 内容 |
|---|---|
ReturnHomeOrder | 原点復帰の順序 |
ReturnHomeType | 原点復帰のタイプ(-1:その場 など) |
ReturnHomeVelocity1 | 原点復帰速度 1(粗。pulse/s) |
ReturnHomeAccel1 / ReturnHomeDecel1 | 原点復帰速度 1 までの加速時間 / からの減速時間(sec) |
ReturnHomeVelocity2 | 原点復帰速度 2(精。pulse/s) |
ReturnHomeMovePulse | 原点復帰の最後に動かすパルス数 |
ReturnHomeSensorLogic | 原点センサーの論理(センサーのビットは ECNetConfigAM4 の MOS リソース設定で割り付けます) |
ReturnHomeSensorMapping | 原点センサーの割付(0:自軸、1~8:指定した軸のセンサー) |
ReturnHomeZSearchDir | Z 相をサーチする方向 |
ReturnHomeSync | 原点復帰で軸を同期させる |
ReturnHomeLimitPulseFromDog / ReturnHomeMinPulseFromDog | DOG 外しの最大パルス(0:チェックしない)/ 最小パルス |
ReturnHomeDwellTime | 原点復帰のドウェル時間(sec) |
ReturnHomeStandardPulse | 原点復帰の基準パルス(ManagerAM4 の Std. return home で求められます) |
LogicalHomeToMechanicalHomePulse | 論理原点から機械原点までのパルス |
MechanicalErrorAdjustPulse | 機械誤差の補正パルス |
HomeResetByServoOff | サーボ OFF で原点復帰をやり直す(1 のときだけやり直す) |
エンコーダ・センサー・サーボ
| 項目 | 内容 |
|---|---|
EncorderEnable | エンコーダのフィードバックを使う(EtherCAT の軸では 1) |
EncorderPulseScale / EncorderPulseScaleCmdDiv | 1 パルスあたりのエンコーダパルス数 / それを掛ける側 |
EncorderZIndexEnable | エンコーダの Z 相あり |
EncoderType | エンコーダの種類 |
TravelLimitSensorLogicL / …U | 負側 / 正側のリミットセンサーの論理(ビットは MOS リソース設定の OT- / OT+) |
TravelLimitSensorMappingL / …U | 負側 / 正側のリミットセンサーの割付(0:自軸、1~8:指定した軸) |
ServoOnLogic | サーボ ON 信号の論理 |
ServoOnDelayTime | サーボ ON 時の遅延時間(sec) |
DriverAlarmLogic | ドライバアラームの論理 |
PositionErrorLimit | 位置偏差の上限パルス |
PulseOutputInServoOff | サーボ OFF 中も指令を出す(位置偏差チェックの条件) |
位置決め
| 項目 | 内容 |
|---|---|
InPositionMode | 位置決め完了の判定方法。0・1:指令とフィードバックの差が SettlePulseWidth 以内、2:ドライバのステータス 0x6041 bit10(Target reached)、3:DI ポート(InPositionDiPort) |
InPositionDiPort | InPositionMode = 3 のときの DI ポート番号(0:無効、1~8:5V、9~16:24V、1025~:EtherCAT の DI) |
InPositionDiLogic | InPositionMode = 3 のときの DI の論理(1:ON で完了、2:OFF で完了) |
SettlePulseWidth | 位置決め幅(pulse)。InPositionMode = 0・1 で使います。実行中に RobSetSettle で変えられます |
SettleTimeout | 位置決め許容時間(sec)。この時間内に位置決めが完了しないとエラーになります |
SettleWaitTime | 位置決め完了の確認時間(sec) |
位置決めエラーになるときSettlePulseWidth が小さすぎると、動作の終わりに SettleTimeout の時間内に位置決めが完了せず、エラーになります。初めは大きめの値にして動きを確かめ、そのあと必要な精度まで小さくしてください。
動作
| 項目 | 内容 |
|---|---|
AccelCurveType / OverrideCurveType | 加減速カーブ / オーバーライド時の加減速カーブ |
EnableIniVel / IniVel | 初速度・終速度を使う / 初速度・終速度(pulse/s) |
PtpMoveSpeedHighPrecision | PTP 動作の速度を高精度にする(0:従来どおり、1:高精度) |
ContPassMaxNumber / ContPassRecMaxNumber | 連続補間の最大個数 / 最大通過点数 |
MoveProgressDoMode | 進捗度による DO 出力のモード |
JogMovePulser | パルサ JOG の元にするロボット番号と軸番号 |
UsePComAsPulserMoveRef / PulserMoveSamplePeriod | パルサ動作の元に指令パルスを使う / パルサ動作のサンプリング周期(動作計算周期の回数) |
DualAxisPosDeviRefAxis / DualAxisPosDeviLimit | デュアル軸の位置差チェックの相手軸(0:チェックしない)/ 位置差の上限(pulse) |
PosMaskLowerDigitNum | 位置プリセットの下位ビットのマスク桁数(0:マスクなし、1~32) |
DbrMoveMaxNumber | クロイツ交差穴デバリング動作の最大個数 |
アナログ入力・アナログ出力タブ
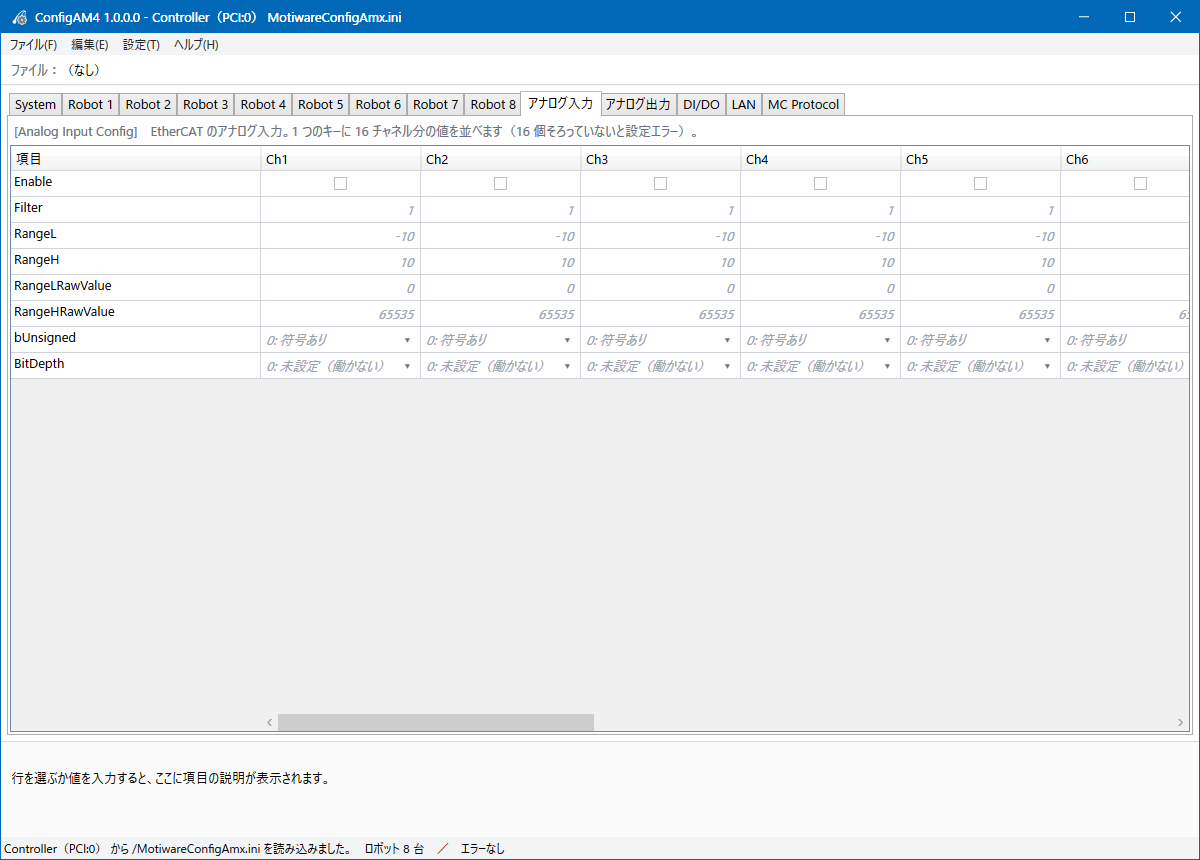
[Analog Input Config]・[Analog Output Config] セクション。EtherCAT のアナログ入出力(ECNetConfigAM4 で AIO に割り付けたもの)の変換の設定です。1 つのキーに 16 チャネル分の値を並べます(16 個そろっていないと設定エラーになります)。
| 項目 | 内容 |
|---|---|
Enable | チャネルを使う |
Filter | 移動平均の回数(入力) |
RangeL / RangeH | 変換後の値(V、mm など)の下限 / 上限 |
RangeLRawValue / RangeHRawValue | RangeL / RangeH に対応する生データ(PDO の値。同じ値は不可) |
bUnsigned | 生データの符号(符号あり / 符号なし) |
BitDepth | 生データの大きさ(バイト数)。1・2・4 以外だと、入力は常に 0、出力は書かれません |
入力:変換後の値 = (生データ − RangeLRawValue) ÷ (RangeHRawValue − RangeLRawValue) × (RangeH − RangeL) + RangeL
出力:生データ = (指令値 − RangeL) ÷ (RangeH − RangeL) × (RangeHRawValue − RangeLRawValue) + RangeLRawValue
DI/DO タブ
DI/DO は、ボード上の 5V・24V の入出力と、EtherCAT のサブデバイスを使います。EtherCAT の割り付けは ECNetConfigAM4 で行います。このタブで設定する項目はありません。ポート番号は I/O のポート番号 を見てください。
LAN タブ
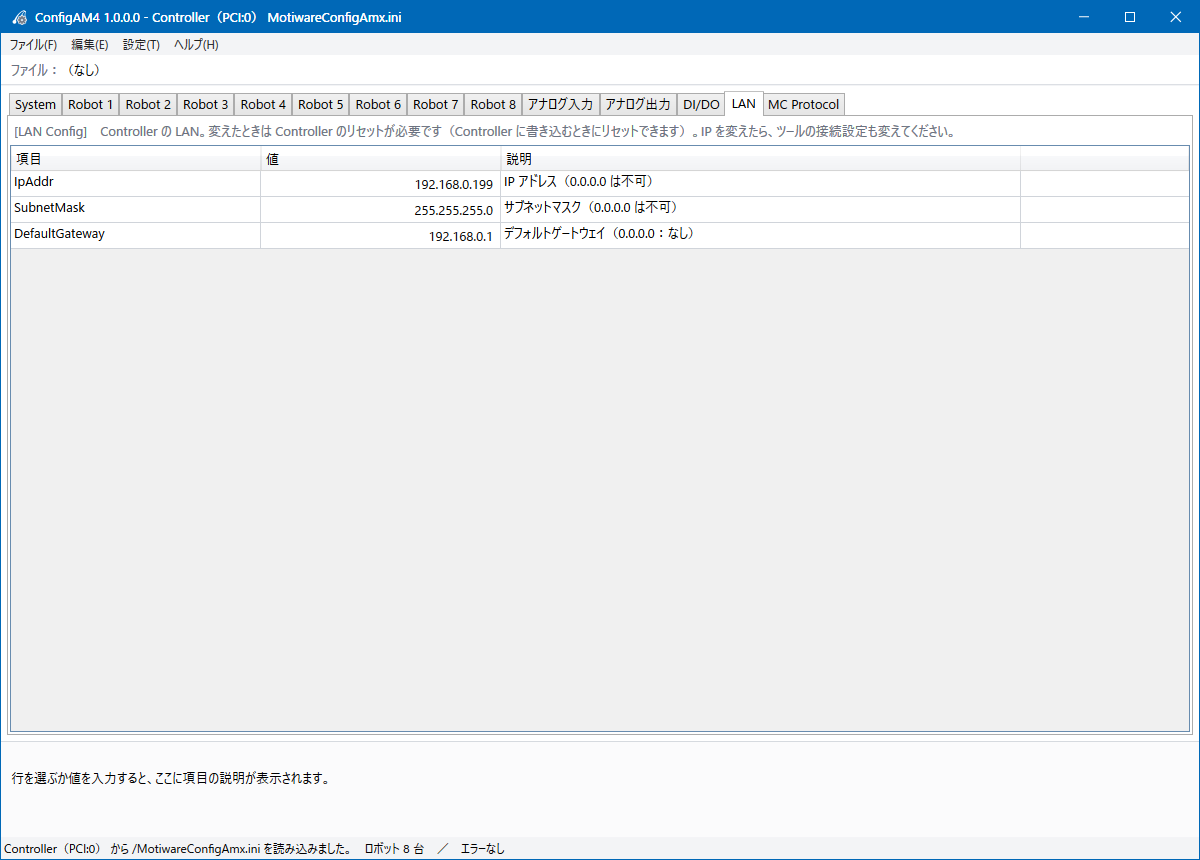
[LAN Config] セクション。コントローラの LAN の設定です。
| 項目 | 内容 |
|---|---|
IpAddr | IP アドレス(0.0.0.0 は不可)。出荷時は 192.168.0.199 |
SubnetMask | サブネットマスク(0.0.0.0 は不可) |
DefaultGateway | デフォルトゲートウェイ(0.0.0.0:なし) |
IP アドレスを変えたら各ツールの接続設定(TCP の IP アドレス)も変えてください。
MC Protocol タブ
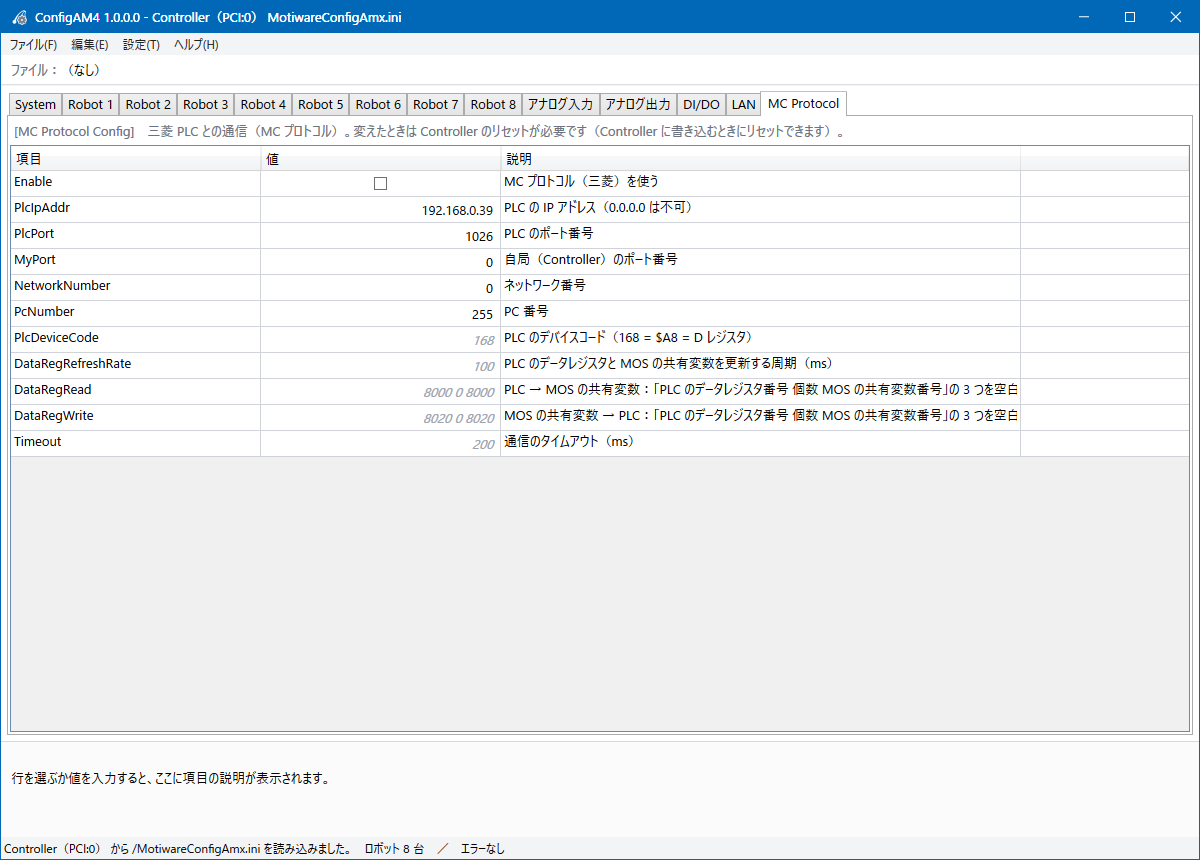
[MC Protocol Config] セクション。三菱電機の PLC と MC プロトコルで通信し、PLC のデータレジスタと MOS の共有変数をやりとりします。
| 項目 | 内容 |
|---|---|
Enable | MC プロトコルを使う |
PlcIpAddr / PlcPort | PLC の IP アドレス(0.0.0.0 は不可)/ ポート番号 |
MyPort | 自局(コントローラ)のポート番号 |
NetworkNumber / PcNumber | ネットワーク番号 / PC 番号 |
PlcDeviceCode | PLC のデバイスコード(168 = $A8 = D レジスタ) |
DataRegRefreshRate | PLC のデータレジスタと MOS の共有変数を更新する周期(ms) |
DataRegRead | PLC → MOS の共有変数:「PLC のデータレジスタ番号 個数 MOS の共有変数番号」の 3 つを空白で区切って書く(1 組だけ) |
DataRegWrite | MOS の共有変数 → PLC:書き方は DataRegRead と同じ |
Timeout | 通信のタイムアウト(ms) |
書き込みと反映
- 編集 → 正当性チェック で、エラーがないことを確かめます。
- 念のため、ファイル → 名前を付けて保存 で PC にも保存しておきます。
- ファイル → Controller に書き込む... を押します。
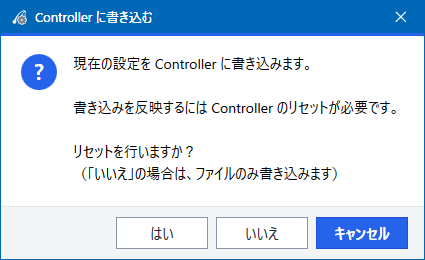
- 反映するにはコントローラのリセットが必要です。はい:書き込んでリセットします(コントローラが起動し直すまで待ちます)。いいえ:ファイルだけ書き込みます(あとで ManagerAM4 の Function → Controller Reset で反映します)。キャンセル:書き込みません。
注意リセットすると、全軸サーボオフになり、EtherCAT も止まります。実行中の MOS のプログラムも止まります。
ini ファイルを直接編集するとき
MotiwareConfigAmx.ini をテキストエディタで直すときは、次に注意してください。
- キー名・セクション名は大文字・小文字を区別します。
- 「キー=値」の
=の前に空白を入れません。 - 改行は CRLF にします(ConfigAM4 は CRLF で保存します)。
改定履歴
| リビジョン | 日付 | 内容 |
|---|---|---|
| 1.0.0 | 2026/11/17 | 初版 |
MOTIWARE Tools4 マニュアル リビジョン 1.0.0目次に戻る