 マニュアル
MOTIWARE Tools4
MOTIWARE Tools4 マニュアル
MOTIWARE Tools4 は、モーションコントローラ(以下「コントローラ」)の設定・保守・プログラム開発を PC から行うツール集です。このページでは、ツールの一覧、構成、共通の操作を説明します。各ツールの使い方は、ツールごとのページを見てください。
対象製品と対象のソフトウェア
| 項目 | 内容 |
|---|---|
| 対象のコントローラ | IMC2・JOY-AMXE・JOY-AM8E |
| 対象のソフトウェア | MOTIWARE Tools4 1.0.0(各ツールのバージョン 1.0.0.0) |
| PC の OS | Windows 10 / 11(64 ビット) |
| PC とコントローラの接続 | LAN(TCP)または PCI Express(PCI) |
このマニュアルの画面は、コントローラ IMC2 に EtherCAT のサブデバイス(Panasonic MINAS A5B シリーズ MADHT1505BA1)を 8 台つないだ状態で撮ったものです。
ツールの一覧
 ManagerAM4
保守ツール。ロボット・軸の状態と操作、エラー、DI/DO・AI/AO、EtherCAT の状態、PDO・SDO を見ます。ほかのツールの起動口でもあります。
 ECNetConfigAM4
EtherCAT のネットワークの設定。サブデバイス・PDO・MOS リソース(軸・DIO・AIO)の割り付けを行い、ECNetworkConfig.ini を作ります。
 ConfigAM4
コントローラの設定ファイル MotiwareConfigAmx.ini(制御周期・ロボット・アナログ・LAN など)を編集します。
 MosBenchAM4
MOS(コントローラで動くプログラム)の編集・ビルド・転送・実行・デバッグ。MOS コンパイラ MosTrans4 を使います。
 AnalyzerAM4
ロジックアナライザ。軸の位置・DI/DO・AI/AO・PDO を制御周期ごとに記録し、グラフで見ます。
 LogViewerAM4
コントローラのログ(コア 1・コア 2)を読み出して表示・保存します。
 RtTimingAM4
AnalyzerAM4 で記録した RT 処理の進行時間を、タイミング図と集計で解析します。
このほかに、アプリケーションからコントローラを操作するためのライブラリ AmxCtrl4Lib(C/C++ 用 AmxCtrl4.dll、.NET 用 AmxCtrlNet4.dll)が入っています。使い方は別冊の「AmxCtrlNet4 リファレンス」を見てください。
システムの構成
ツールは PC で動き、LAN か PCI でコントローラと通信します。コントローラは EtherCAT のメインデバイスとして、サーボドライバや I/O などのサブデバイスを制御します。
- コントローラの設定は 2 つのファイルにあります。MotiwareConfigAmx.ini(制御周期・ロボット・軸のパラメータなど。ConfigAM4 で編集)と、ECNetworkConfig.ini(EtherCAT のサブデバイスと割り付け。ECNetConfigAM4 で作成)です。
- どちらのファイルもコントローラの中にあり、ツールが読み出して編集し、コントローラに書き込みます。
立ち上げの流れ
新しくサブデバイスをつないで動かすまでの流れです。くわしい手順は「立ち上げ手順(EtherCAT 8 軸)」を見てください。
- 接続設定:ManagerAM4 で、PC とコントローラの接続(TCP / PCI)を設定します。
- EtherCAT の設定:ECNetConfigAM4 でネットワークのサブデバイスを自動認識し、PDO・DC・MOS リソースを設定して、コントローラに保存します。
- ロボットの設定:ConfigAM4 で、ロボットに軸を割り付け、パラメータを設定して、コントローラに書き込みます。
- 動作の確認:ManagerAM4 で EtherCAT の状態を確かめ、サーボオン・原点復帰・寸動で動きを確かめます。
- プログラムの開発:MosBenchAM4 で MOS のプログラムを作り、AnalyzerAM4 で動きを記録して確かめます。
インストールの場所
| 場所 | 中身 |
|---|---|
C:\Program Files\Prime Motion\MOTIWARE Tools4\ | 各ツール(ツール名のフォルダの中に exe)、MosTrans4(MOS コンパイラ)、AmxCtrl4Lib(ライブラリ)、Document |
…\ECNetConfigAM4\ESIFile\ | ESI List で取り込んだ ESI ファイル(サブデバイスの定義)。ESI ファイルは同梱していないので、インストールした直後はありません |
…\ECNetConfigAM4\UserDefinePDO\ | PDO の組み合わせの定義(User Define PDO Set) |
C:\Windows\System32\ | 通信のプログラム AmxPrtcl4.exe・AmxCtrl4.dll |
C:\ProgramData\Prime Motion\MOTIWARE Tools4\ | ツールごとの接続設定(ImcConnect_<ツール名>.ini)、LogViewerAM4 のログ、MosBenchAM4 のプロジェクトフォルダ |
スタートメニューの「MOTIWARE Tools4」から各ツールを起動できます。
コントローラとの接続設定
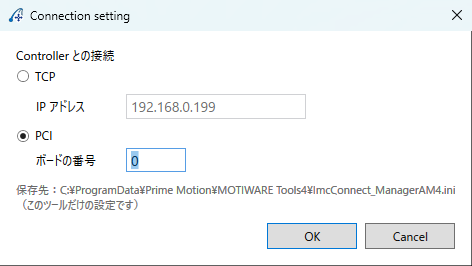
接続の設定はツールごとにあります。ツールのメニューの Connection setting(ConfigAM4・MosBenchAM4 は「接続設定」)で設定します。
| 項目 | 内容 |
|---|---|
| TCP | LAN で接続します。IP アドレスにコントローラの IP アドレスを入れます(出荷時は 192.168.0.199)。PC の LAN も同じネットワーク(例:192.168.0.x)にしてください。 |
| PCI | PCI Express で接続します。ボードの番号は、ふつうは 0 です(0~99)。 |
- 設定は
C:\ProgramData\Prime Motion\MOTIWARE Tools4\ImcConnect_<ツール名>.iniに保存されます。設定ファイルがないツールは、TCP の 192.168.0.199 に接続します。 - ManagerAM4 から起動した ConfigAM4・ECNetConfigAM4 は、ManagerAM4 と同じ接続先を使います(自分の設定ファイルは変えません)。
- AnalyzerAM4 の記録のデータは、PCI で接続したときも読めます。
I/O のポート番号
DI/DO のポート番号は、全ツールと MOS・ライブラリで共通です。
| ポート番号 | 種類 | 内容 |
|---|---|---|
| 1~512 | 物理 IN | コントローラの入力(ボード上の入力は 1~16。1~8 が 5V、9~16 が 24V) |
| 513~1024 | 物理 OUT | コントローラの出力(ボード上の出力は 513~528) |
| 1025~3072 | リモート IN | EtherCAT のサブデバイスの DI(ECNetConfigAM4 で割り付けた順に、DI1 から 8 ポートずつ) |
| 3073~5120 | リモート OUT | EtherCAT のサブデバイスの DO(DO1 から 8 ポートずつ) |
| 5121~6144 | バーチャル | 実体のない I/O。アプリケーションと MOS の間の合図などに使えます |
ツールに共通の操作
- Help → Version:ツールのバージョンを表示します。Help → License:同梱しているソフトウェアのライセンスを表示します。
- 数値の欄は、クリックすると入力の画面が開きます(ManagerAM4 の Speed など)。
- マウスを欄やボタンに乗せると、説明(ツールチップ)が出ます。
- ツールの名前の末尾の AM4 は、コントローラ用(AmxPrtcl4 で通信する版)であることを表します。タイトルバーは青です。
安全のための注意
軸を動かす前にツールから軸を動かす操作(サーボオン・原点復帰・Jog・Inching・MDI move・MOS の実行など)は、機械の周りに人がいないこと、動作範囲に物がないこと、非常停止が使えることを確かめてから行ってください。
- EtherCAT を Idle にする操作、設定ファイルの読み直し(Load config file)、コントローラのリセットを行うと、全軸のサーボがオフになります。
- サーボオンの軸があるときは、ネットワークの設定を開けません。先に全軸をサーボオフしてください。
- 設定ファイルをコントローラに書き込むときは、元のファイルを PC に読み出して残しておくことをおすすめします。
改定履歴
| リビジョン | 日付 | 内容 |
|---|---|---|
| 1.0.0 | 2026/11/17 | 初版 |
MOTIWARE Tools4 マニュアル リビジョン 1.0.0Prime Motion