 IMC2 仕様書
IMC / IMC2
IMC2 仕様書
IMC2 は、EtherCAT インタフェースを搭載した PCI Express ボードタイプのモーションコントローラ(IMC シリーズ)です。この仕様書では、IMC2 のハードウェアの仕様、コネクタのピン配置、モーションの仕様、提供するソフトウェアを説明します。
製品概要
IMC2 は、PC の PCI Express スロットに挿して使うモーションコントローラです。EtherCAT 経由で CiA402 準拠のモータドライバを制御できます。また、InterMotion シリーズと同じように、MOS 言語によるシーケンス制御の機能を搭載しています。そのため、既存の MOS プログラムをそのまま活用できます。
PC からは PCI Express で制御します。Ethernet ポートを使って、LAN からも制御できます。
システム構成
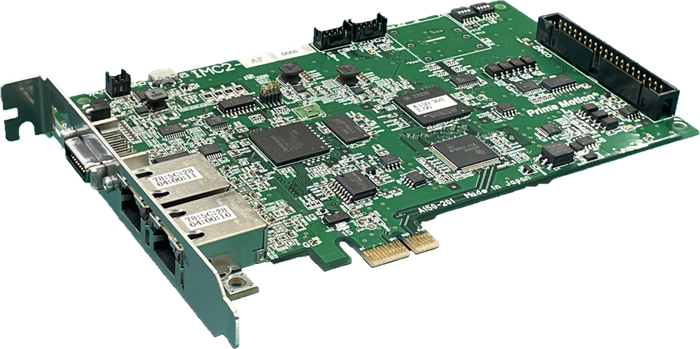
IMC2 は、PC の PCI Express スロットに挿し、装置の I/O・EtherCAT 機器と、次のようにつなぎます。
- PC(スロット):PC の PCI Express スロットに挿します。電源は PCI Express スロットから供給されます。MOTIWARE Tools4 のツールや、お客様のアプリケーション(AmxCtrl4Lib)から PCI Express で制御します。
- 装置 IO:IO 用コネクタ(③)の汎用入出力・エンコーダ入力・RS232C につなぎます。
- EtherCAT 機器:EtherCAT ポート(②)につなぎます(CiA402 のサーボドライバ・I/O など)。
- PC(LAN):Ethernet ポート(①)につなぎます。LAN から制御するときに使います。
ハードウェア仕様
| 項目 | 仕様 |
|---|---|
| 形状 | PCI Express ボード |
| バス | PCIe Gen1 x1 |
| 外形寸法 | 確認中(外形図) |
| 使用温度範囲 | 0 ℃~45 ℃ |
| 使用湿度範囲 | 90 %RH 以下(結露のないこと) |
| 電源 | PCI Express スロットから供給(24V 系の I/O には、IO 用コネクタに外部 24V 電源をつなぎます) |
| 消費電力 | 確認中 |
インタフェース
ブラケットに次のコネクタ・表示があります。番号は右の写真の番号です。
| No. | 名称 | コネクタ | 用途 |
|---|---|---|---|
| ① | Ethernet (GbE) | RJ45 | LAN からの制御用(表示 ET) |
| ② | EtherCAT | RJ45 | EtherCAT 通信用(表示 EC) |
| ③ | IO 用コネクタ | MDR 20 ピン | エンコーダ入力(AB 相、EIA-422-B)1 ch 5V 入力 2 ch・5V 出力 4 ch 24V 入力 2 ch・24V 出力 2 ch COM 通信(RS232C)1 ch (ピン配置) |
| ④ | LED | - | EtherCAT のステータス表示用(PWR・STS・EST・EER) |
コネクタのピン配置
IO 用コネクタ(③)
コネクタ:3M 10220-52A2PL(MDR 20 ピン)
| ピン | 信号 | IO | 説明 | ポート番号 |
|---|---|---|---|---|
| 1 | ENC_A+ | IN | エンコーダ A+ 入力(EIA-422-B) | - |
| 2 | ENC_B+ | IN | エンコーダ B+ 入力(EIA-422-B) | - |
| 3 | GND1 | - | 5V IO 用・エンコーダ用の GND | - |
| 4 | RXD | IN | COM 受信入力(RS232C) | - |
| 5 | GPIN5_1 | IN | 5V 入力 1 | 1 |
| 6 | GPOUT5_1 | OUT | 5V 出力 1 | 513 |
| 7 | GPOUT5_3 | OUT | 5V 出力 3 | 515 |
| 8 | EXTV1 | - | 外部 24V 電源 +24 V(24V IO 用) | - |
| 9 | GPIN24_1 | IN | 24V 入力 1 | 9 |
| 10 | GPOUT24_1 | OUT | 24V 出力 1 | 521 |
| 11 | ENC_A- | IN | エンコーダ A- 入力(EIA-422-B) | - |
| 12 | ENC_B- | IN | エンコーダ B- 入力(EIA-422-B) | - |
| 13 | GND2 | - | COM 用の GND | - |
| 14 | TXD | OUT | COM 送信出力(RS232C) | - |
| 15 | GPIN5_2 | IN | 5V 入力 2 | 2 |
| 16 | GPOUT5_2 | OUT | 5V 出力 2 | 514 |
| 17 | GPOUT5_4 | OUT | 5V 出力 4 | 516 |
| 18 | EXTGND | - | 外部 24V 電源 GND(24V IO 用) | - |
| 19 | GPIN24_2 | IN | 24V 入力 2 | 10 |
| 20 | GPOUT24_2 | OUT | 24V 出力 2 | 522 |
注意GND1・GND2 と EXTGND は絶縁されています。
ポート番号ポート番号は、MOS や AmxCtrl4Lib(I/O の読み書き)で入出力を指定するときの番号です。入力は 1 から、出力は 513 から始まります。ポート番号の全体の割り当ては、AmxCtrlNet4 リファレンスを見てください。
GPIO 回路
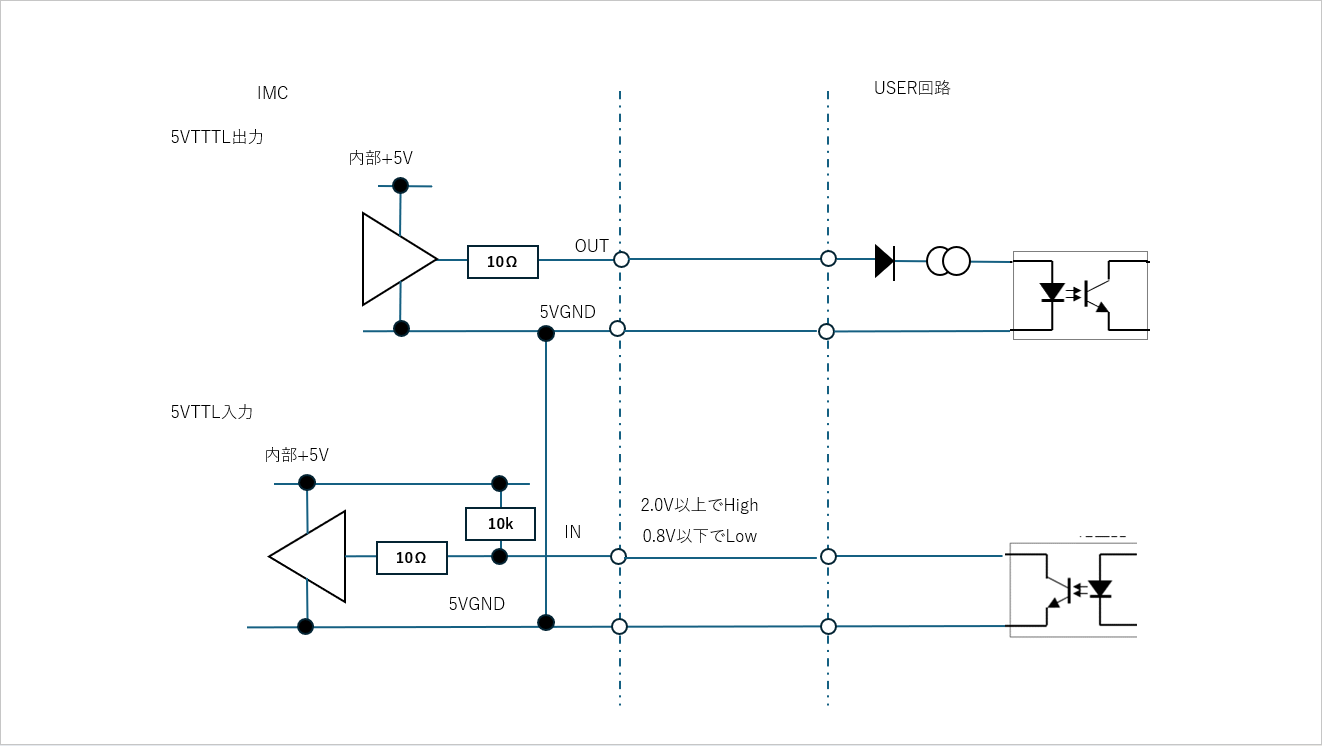
5V 系(GPIO5)と 24V 系(GPIO24)の接続例を示します。
GPIO5(5V 系)
GPIO24(24V 系)
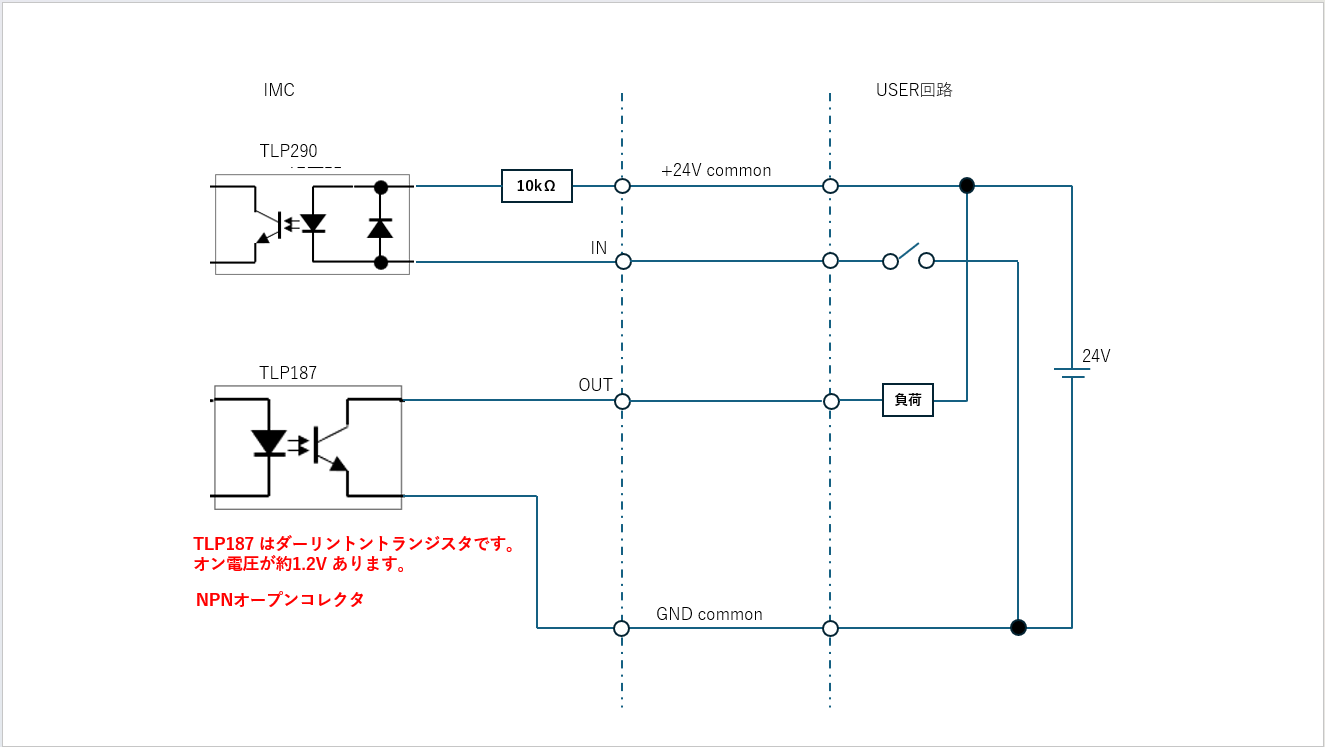
注意24V 系の出力に使っている TLP187 はダーリントントランジスタです。オン電圧が約 1.2 V あります。
外形図
準備中外形図は準備中です。
モーション仕様
| 項目 | 仕様 | 備考 |
|---|---|---|
| 制御周期(EtherCAT通信周期) | 125 μs / 250 μs / 500 μs / 1 ms | |
| 制御軸数 | 最大 32 軸 | 最大の制御軸数は制御周期(EtherCAT通信周期)によります |
| 制御方法 | CiA402 ドライブプロファイル CSP モード | |
| 外部エンコーダ(入力周波数) | 最大 10 MHz(AB 相 4 逓倍) | |
| 外部エンコーダ(カウンタ) | 32 bit |
提供ソフトウェア
IMC2 には、PC で使うソフトウェア MOTIWARE Tools4 を提供します。使い方は MOTIWARE Tools4 マニュアルを見てください。PCI Express で接続するときは、各ツールの接続の設定で PCI(ボード番号)を選びます。
| ソフトウェア | 内容 |
|---|---|
| デバイスドライバ | PC から PCI Express で IMC2 を使うためのドライバ。 |
| ManagerAM4 | 保守ツール。ロボット・軸の状態と操作、エラー、DI/DO・AI/AO、EtherCAT の状態、PDO・SDO を見ます。 |
| ECNetConfigAM4 | EtherCAT のネットワークの設定。サブデバイス・PDO・MOS リソース(軸・DIO・AIO)を割り付けます。 |
| ConfigAM4 | コントローラの設定ファイル(制御周期・ロボット・アナログ・LAN など)を編集します。 |
| MosBenchAM4 | MOS プログラムの編集・ビルド・転送・実行・デバッグ。 |
| AnalyzerAM4 | ロジックアナライザ。軸の位置・DI/DO・AI/AO・PDO を制御周期ごとに記録し、グラフで見ます。 |
| LogViewerAM4 | コントローラのログを読み出して表示・保存します。 |
| RtTimingAM4 | RT 処理の進行時間を、タイミング図と集計で解析します。 |
| AmxCtrl4Lib | お客様のアプリケーションからコントローラを操作するライブラリ(C/C++ 用 AmxCtrl4.dll、.NET 用 AmxCtrlNet4.dll)。AmxCtrlNet4 リファレンス |
改定履歴
| リビジョン | 日付 | 内容 |
|---|---|---|
| 1.0.0 | 2026/11/17 | 初版 |
IMC2 仕様書 リビジョン 1.0.0株式会社プライムモーション