 ManagerAM4
 は、コントローラの保守ツールです。ロボット・軸の状態の表示と操作、エラーの確認とリセット、DI/DO・AI/AO の表示と出力、EtherCAT の状態・PDO・SDO の確認を行います。ConfigAM4・ECNetConfigAM4 の起動口でもあります。
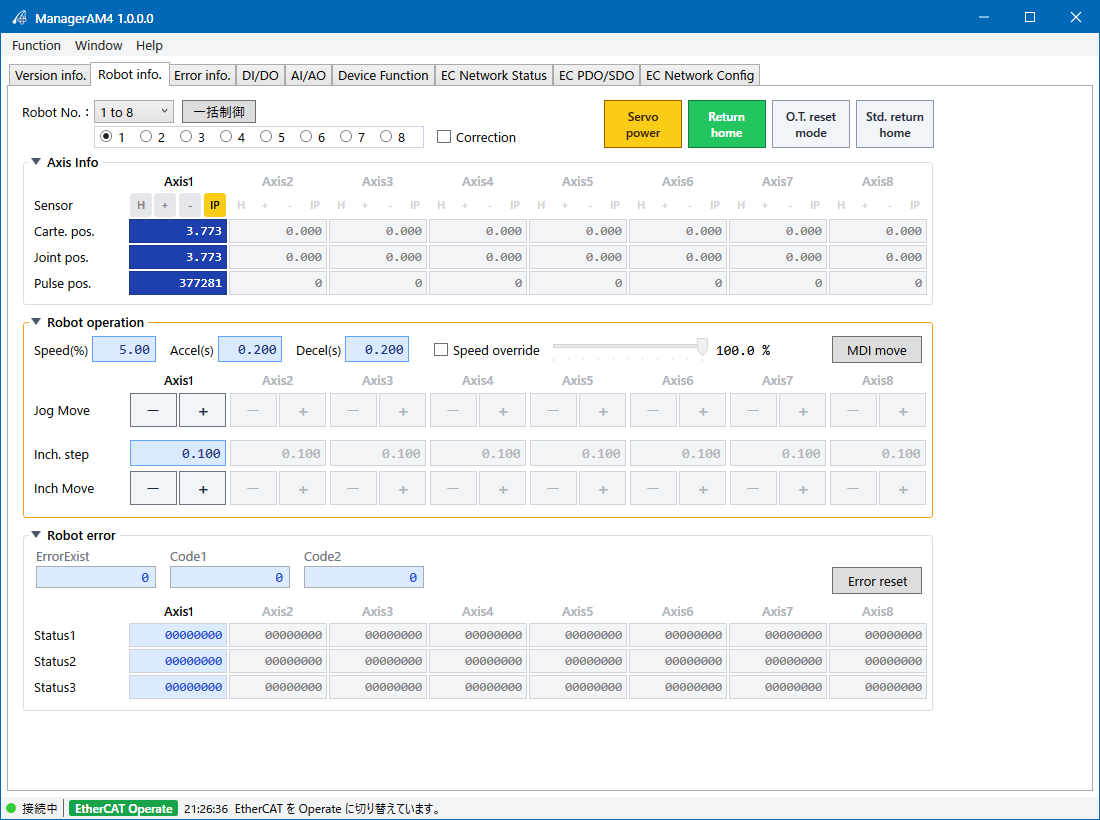
画面の構成
| 場所 | 内容 |
|---|
| メニュー | Function・Window・Help(メニュー) |
| タブ | 機能ごとの画面。接続していないときは操作できません |
| ステータスバー(左下) | 接続の状態(● 接続中 / 未接続)、EtherCAT の状態のバッジ、最後のメッセージ |
EtherCAT のバッジ
| 表示 | 意味 |
|---|
| EtherCAT Operate(緑) | PDO の周期通信中。サーボオン・動作ができます |
| EtherCAT Idle(橙) | Idle(PRE-OP)。PDO は更新されません。サーボオン・動作の指令は受け付けません |
| EtherCAT Starting(灰) | 通信を始めている途中 |
| EtherCAT …(赤) | エラー(NW Error・EC Error・EC Config Error)。EC Network Status タブで原因を確かめます |
| メニュー | 項目 | 内容 |
|---|
| Function | Controller Reset | コントローラをリセット(再起動)します。全軸サーボオフになり、EtherCAT も止まります。MotiwareConfigAmx.ini の変更を反映するときに使います |
| File management... | PC とコントローラの間でファイルを転送します(ファイルの転送) |
| Save Status | エラー・アナログ・ロボットの状態をテキストファイルに保存します |
| Connection setting | コントローラとの接続(TCP の IP アドレス / PCI)を設定します(ManagerAM4 だけの設定) |
| Exit | 終了します |
| Window | Window reset | ウィンドウを起動したときの大きさ・位置に戻します |
| Help | Version | バージョンを表示します |
| License | 同梱しているソフトウェアのライセンスを表示します |
Version info. タブ
| 項目 | 内容 |
|---|
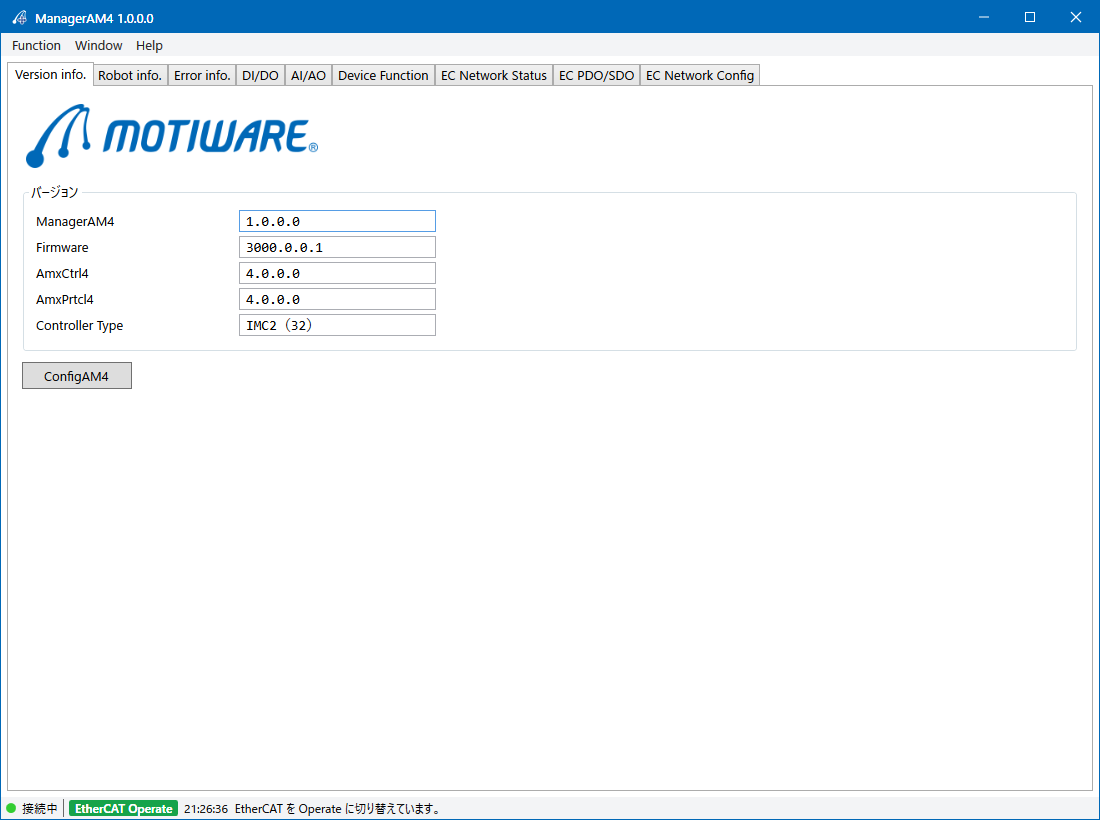
| ManagerAM4 | ManagerAM4 のバージョン |
| Firmware | コントローラのファームウェアのバージョン |
| AmxCtrl4 / AmxPrtcl4 | 通信のライブラリ・プログラムのバージョン |
| Controller Type | コントローラの種類(例:IMC2(32)) |
| ConfigAM4 | ConfigAM4 を起動します。ManagerAM4 と同じコントローラにつなぎ、MotiwareConfigAmx.ini を読み込みます |
Robot info. タブ
ロボットごとに、軸の位置・センサーの状態を表示し、サーボ電源・原点復帰・Jog・Inching・MDI 移動を行います。
ロボットを選ぶ
- Robot No.:8 台ずつの組(1 to 8、9 to 16 …)を選び、下のラジオボタンでロボットを選びます。
- 一括制御:有効な全ロボットの状態を一覧にし、まとめてサーボ ON / OFF・原点復帰・エラーリセットを行います(一括制御)。
- Correction:補正モードにします。
右上のボタン
| ボタン | 内容 |
|---|
| Servo power | 選んだロボットのサーボ電源を ON / OFF します。黄色 = ON、グレー = OFF |
| Return home | 原点復帰をします。完了すると緑になり、押せなくなります |
| O.T. reset mode | O.T. リセットモード(オレンジ = ON)。ON の間はオーバートラベルセンサーを監視しません。オーバートラベルから抜け出すときに使います |
| Std. return home | 基準原点復帰をします。終わると、求めた ReturnHomeStandardPulse(原点復帰の基準パルス)を表示します。この値を ConfigAM4 で設定します |
Axis Info
| 項目 | 内容 |
|---|
| Sensor | H(原点)・+(正側オーバートラベル)・−(負側オーバートラベル)・IP(位置決め完了)の状態。点灯している項目が ON |
| Carte. pos. | 直交座標の位置(ユーザ単位) |
| Joint pos. | 関節座標の位置(ユーザ単位) |
| Pulse pos. | 位置(pulse) |
Robot operation
| 項目 | 内容 |
|---|
| Speed(%)・Accel(s)・Decel(s) | Jog・Inching の速度(最大速度に対する %)と加速・減速の時間。クリックして変えます |
| Speed override | チェックすると、スライダーの割合(%)で速度を変えます |
| Jog Move | −・+ を押している間、その軸がその向きに動きます |
| Inch. step / Inch Move | −・+ を 1 回押すと、Inch. step の量(ユーザ単位)だけ動きます |
| MDI move | MDI 移動の画面を開き、位置を入れて移動します |
Robot error
ErrorExist・Code1・Code2 と、軸ごとの Status1~3 を表示します。Error reset でロボットのエラーをリセットします。0 以外の欄にマウスを乗せると、立っているビットの意味が出ます。
注意軸を動かす前に、機械の周りの安全を確かめてください。位置決め幅(ConfigAM4 の SettlePulseWidth)が小さすぎると、動作の終わりで位置決めエラーになることがあります。
一括制御
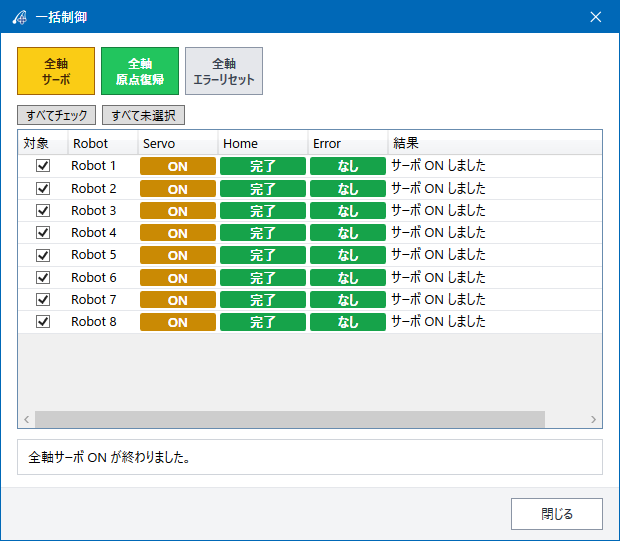
- 一覧には有効な全ロボットの Servo・Home・Error の状態が出ます。対象 にチェックしたロボットに、上のボタンの操作をします。
- 全軸サーボ:サーボ ON / OFF を切り替えます(確認の画面が出ます)。全軸原点復帰:原点復帰をします。全軸エラーリセット:エラーをリセットします。
- 結果の列に、ロボットごとの結果が出ます。
Error info. タブ
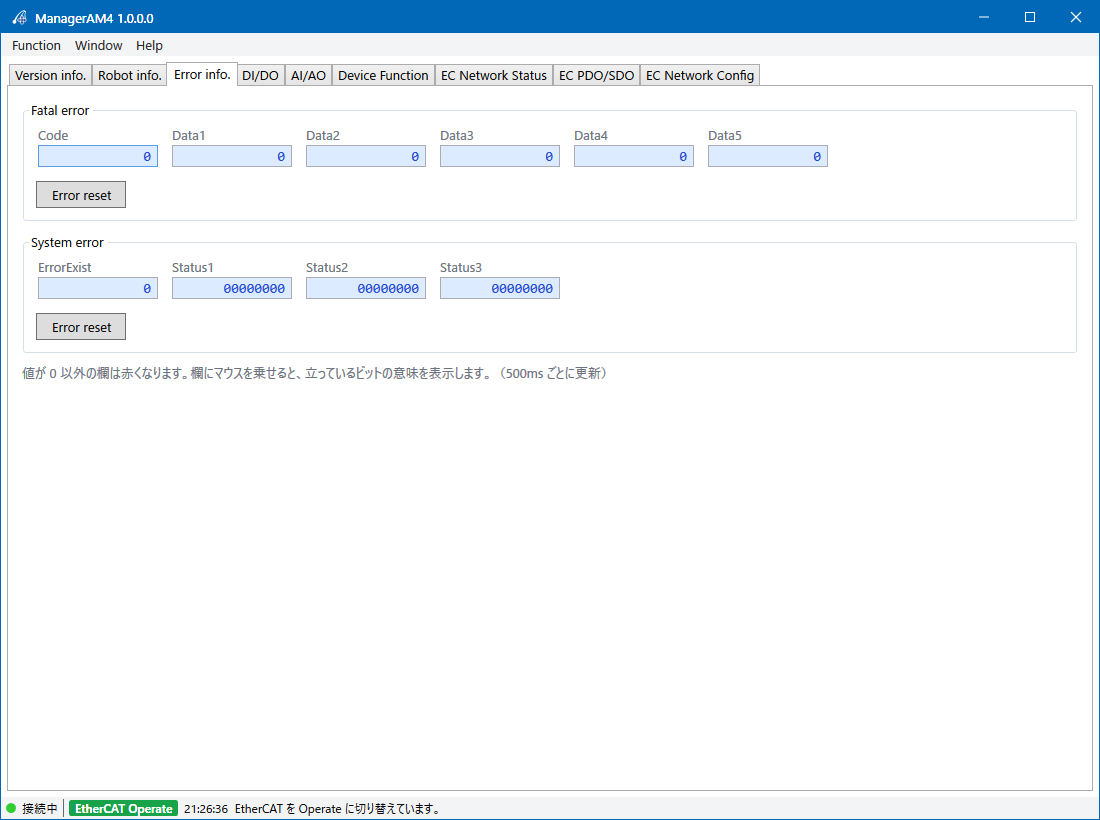
- Fatal error:致命的なエラーのコードと付加情報(Data1~5)。Error reset でリセットします。
- System error:システムのエラー(ErrorExist・Status1~3)。Error reset でリセットします。
- 値が 0 以外の欄は赤くなります。欄にマウスを乗せると、立っているビットの意味を表示します(500ms ごとに更新)。
- EtherCAT のエラーは、EC Network Status タブでもリセットできます。
DI/DO タブ
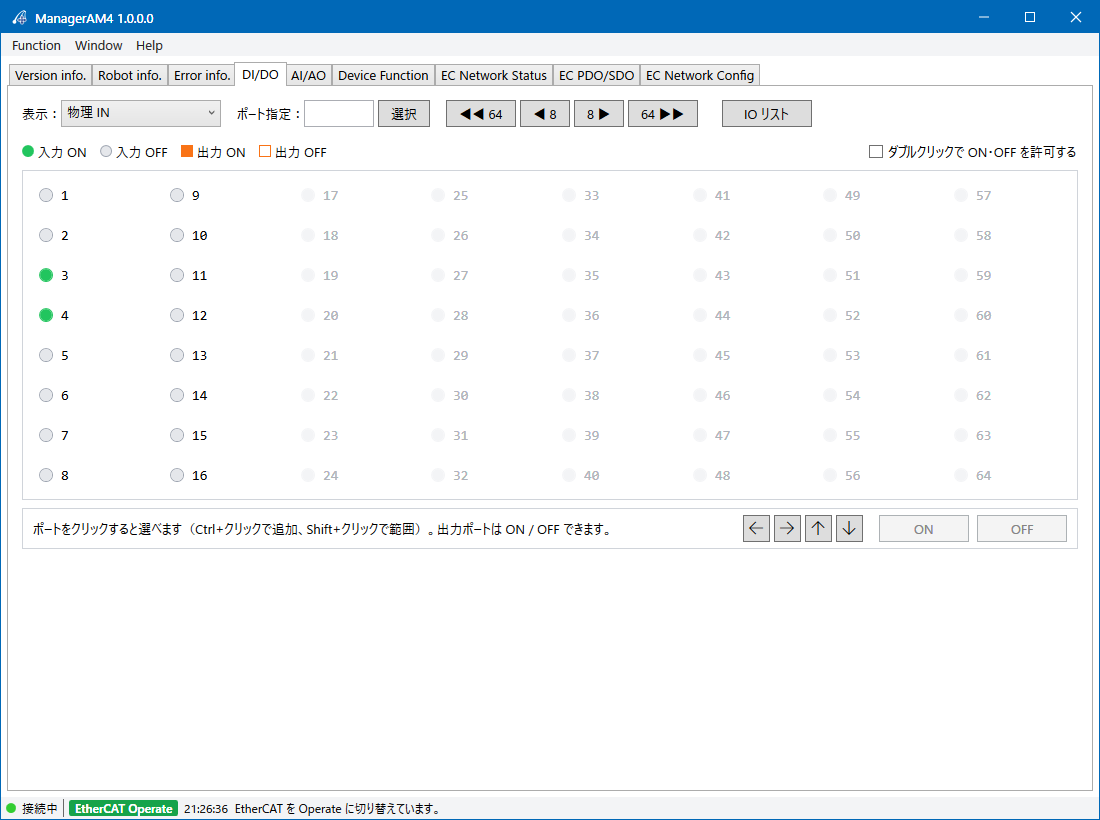
| 項目 | 内容 |
|---|
| 表示 | 表示するポートの種類(物理 IN・物理 OUT・リモート IN・リモート OUT・バーチャル)。番号は I/O のポート番号 を見てください |
| ポート指定 / 選択 | 入れたポート番号に移動して選びます(Enter でも同じ) |
| ◀◀ 64・◀ 8・8 ▶・64 ▶▶ | 表示するポートを 64 / 8 ずつ動かします |
| IO リスト | よく見るポートを並べた一覧を開きます。開いている間は、ポートを右クリックして一覧に足せます。一覧は JSON ファイルに保存・読込できます |
| ダブルクリックで ON・OFF を許可する | チェックすると、出力ポートをダブルクリックするたびに ON / OFF が切り替わります |
| 下の ON・OFF | 選んだ出力ポートを ON / OFF します。ポートはクリックで選び、Ctrl+クリックで追加、Shift+クリックで範囲を選べます |
●(緑)= 入力 ON、○ = 入力 OFF、■(橙)= 出力 ON、□ = 出力 OFF。EtherCAT が Operate でないときは、リモートのポートはグレーになり、操作できません。
AI/AO タブ
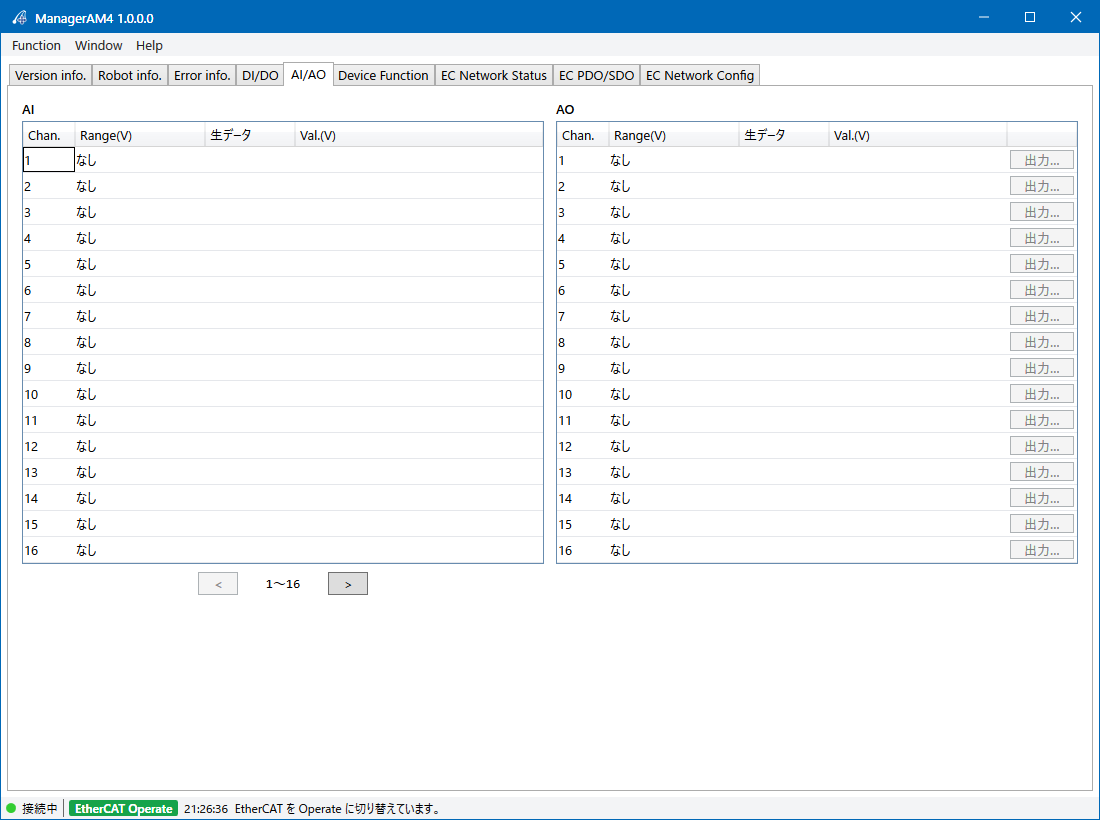
- 有効なチャネル(MotiwareConfigAmx.ini で Enable=1、かつ ECNetConfigAM4 で割り付けたもの)だけ値を表示します。200ms ごとに更新します。
- Range(V)・生データ(PDO の値)・Val.(V)(変換した値)を表示します。
- AO の 出力… で、出力する値を入れます。
- <・> で Chan. 1~16 / 17~32 を切り替えます。
Device Function タブ
コントローラのボードの機能を使います(IMC2・JOY-AMXE など、対応するコントローラのときだけ出ます)。
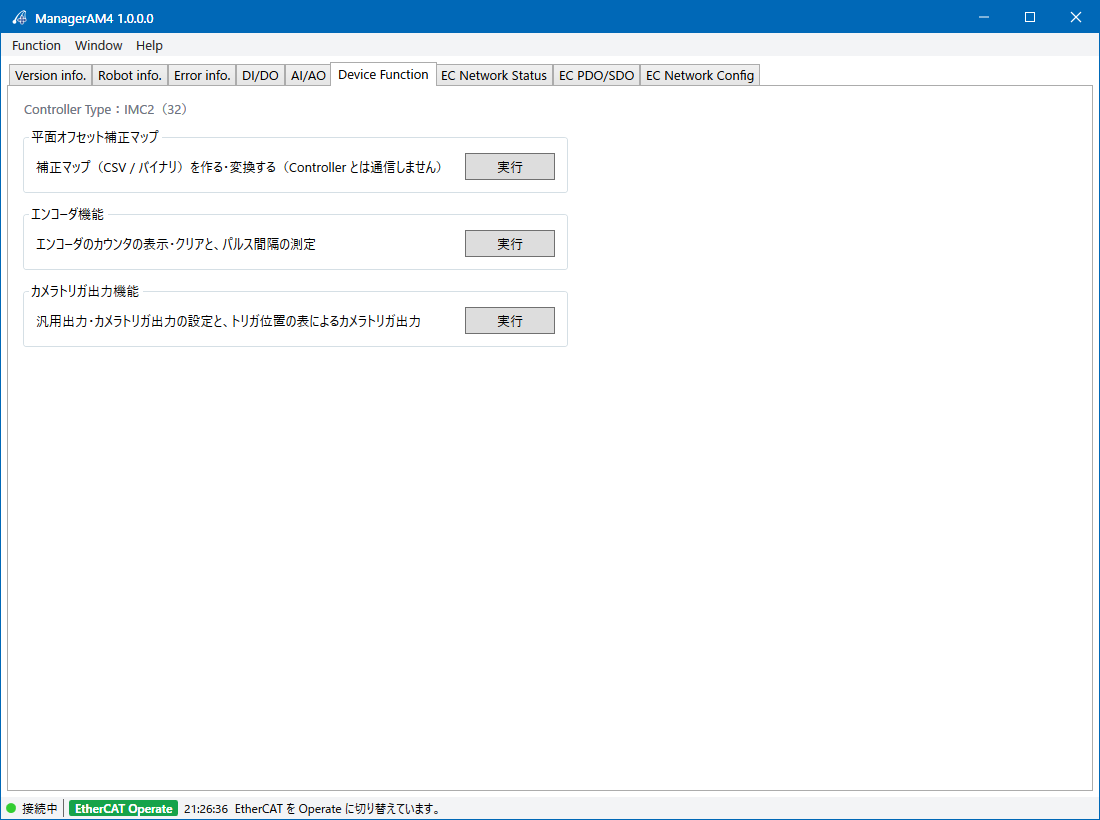
| 機能 | 内容 |
|---|
| 平面オフセット補正マップ | 補正マップ(CSV / バイナリ)を作る・変換する(コントローラとは通信しません) |
| エンコーダ機能 | エンコーダのカウンタの表示・クリアと、パルス間隔の測定 |
| カメラトリガ出力機能 | 汎用出力・カメラトリガ出力の設定と、トリガ位置の表によるカメラトリガ出力 |
各機能の 実行 で画面が開きます。
EC Network Status タブ
EtherCAT の通信の状態と、サブデバイスごとの状態を表示します。
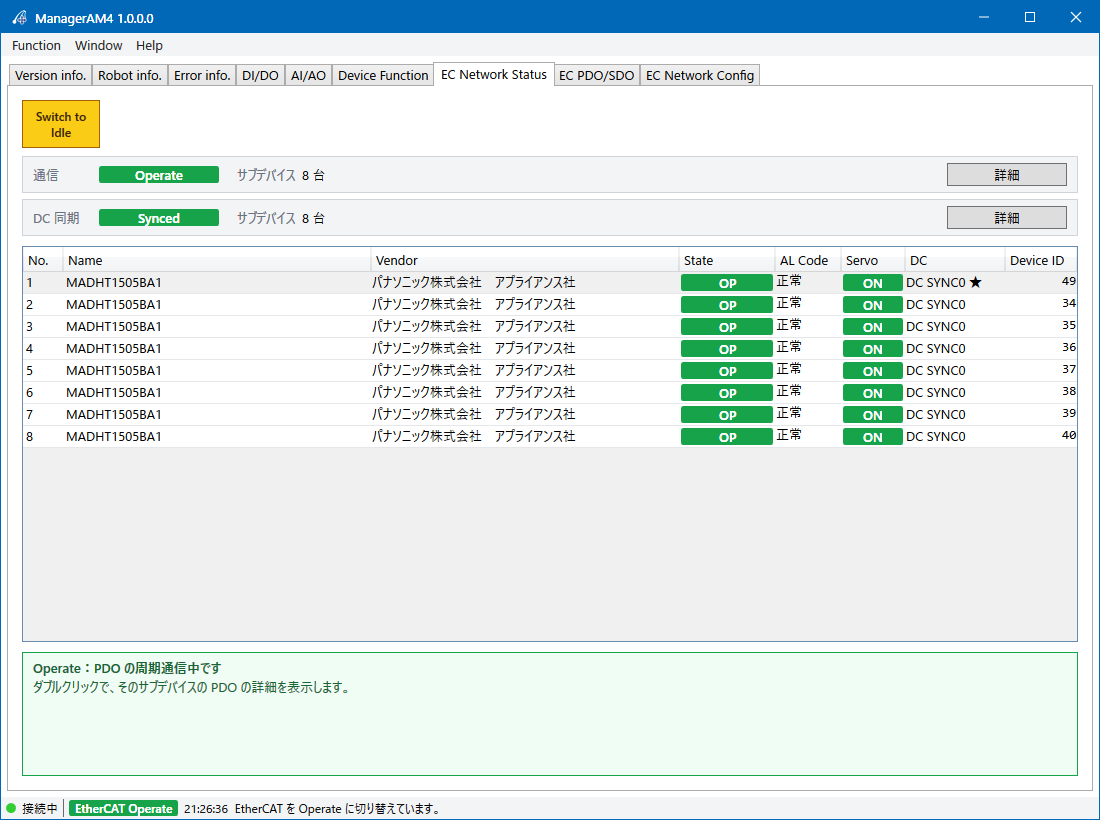
上のボタンと帯
| 項目 | 内容 |
|---|
| Switch to Idle / Switch to Operate | EtherCAT を Idle(PRE-OP)/ Operate に切り替えます。Idle にすると PDO の周期通信が止まり、サブデバイスの出力は安全な状態になります。サーボオンの軸があるときは、確認のあと全ロボットをサーボオフしてから Idle にします。Operate にするとき、コントローラは ECNetworkConfig.ini を読み直します |
| エラーリセット | EtherCAT がエラーのときに出ます。EtherCAT のエラーだけをリセットし、ECNetworkConfig.ini を読み直して接続し直します |
| 通信 | EtherCAT の状態とサブデバイスの数。詳細 で WKC・プロセスデータの大きさ・WKC が合わなかった回数などを表示します |
| DC 同期 | DC の同期の状態(Synced など)。詳細 で Reference Clock・周期・フレームの位置・補正の回数などを表示します |
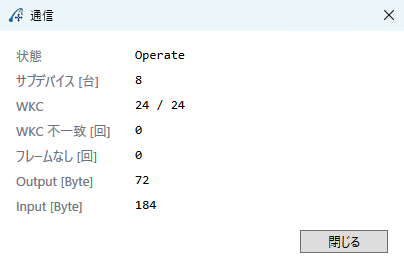 通信の詳細
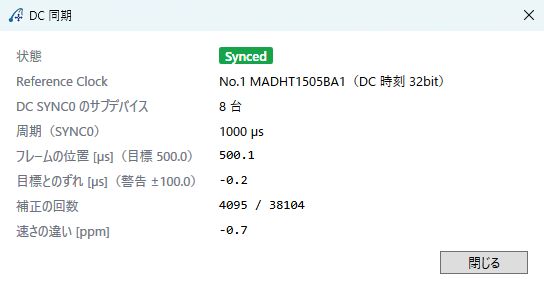 DC 同期の詳細
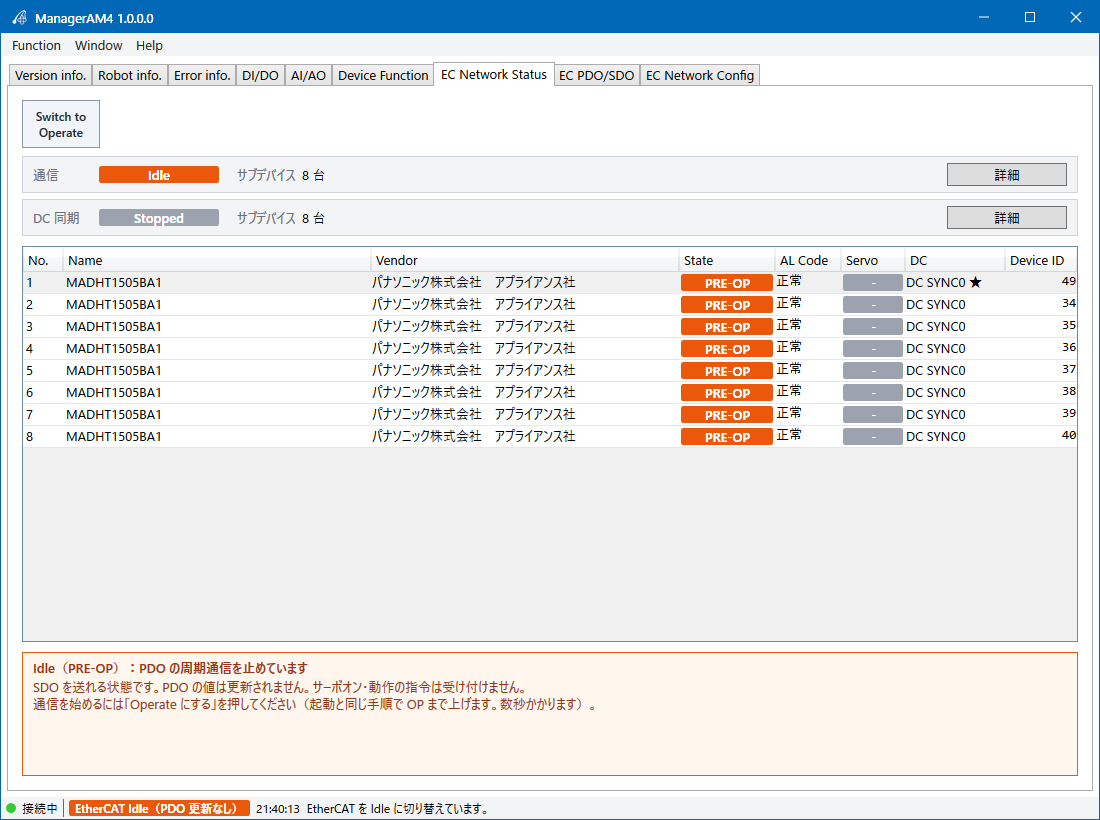 Idle にしたところ(State が PRE-OP、DC 同期が Stopped)
サブデバイスの一覧
| 列 | 内容 |
|---|
| No. | サブデバイスの番号(つないだ順) |
| Name / Vendor | 製品名・メーカー |
| State | サブデバイスの状態(AL Status。OP・PREOP・SAFEOP・INIT) |
| AL Code | サブデバイスのエラーのコード(正常なら「正常」) |
| Servo | サーボの状態(Statusword 0x6041 から。ON = Operation enabled) |
| DC | DC の動作(DC SYNC0 など)。★ が Reference Clock(全サブデバイスの時刻の基準) |
| Device ID | サブデバイスの ID |
行をダブルクリックすると、そのサブデバイスの PDO の詳細(PDO のマッピングと値)を表示します。下の欄には、今の状態の説明と、エラーのときは原因が出ます。
状態とエラーの原因
| 状態 | 意味 |
|---|
| Operate | PDO の周期通信中 |
| Idle | PRE-OP。PDO の周期通信は止まっています。SDO の読み書き・ネットワークの設定ができます |
| Starting | 通信を始めている、または切り替えの途中 |
| NW Error | ネットワーク(NIC)のエラー |
| EC Error | 通信を始められなかった、または通信中にエラーになった |
| EC Config Error | 設定(ECNetworkConfig.ini)と実際のネットワークが合わない |
| 原因の表示 | 対処 |
|---|
| サブデバイスが見つかりません | EtherCAT のケーブル・サブデバイスの電源を確かめます |
| サブデバイスの数が ECNetworkConfig.ini と違います | 配線・電源を確かめます。構成を変えたときは ECNetConfigAM4 で設定し直します |
| ベンダー ID・製品コードが ECNetworkConfig.ini と違うサブデバイスがあります | つなぐ順番・製品を確かめます |
| InitCmd(SDO の書き込み)に失敗したサブデバイスがあります | PDO の設定がサブデバイスに合っているか確かめます |
| プロセスデータが 1 フレームの上限を超えています | PDO を減らします(ECNetConfigAM4 の PDO 合計) |
| OP にならないサブデバイスがあります | サブデバイスのエラー(AL Code)・DC の設定を確かめます |
| 通信を始める処理が時間内に終わりませんでした | 配線・サブデバイスの状態を確かめ、エラーリセットします |
| 通信中にフレームが返らなくなりました / WKC が合わなくなりました / サブデバイスが OP から落ちました | ケーブル・コネクタ・ノイズ・サブデバイスの電源を確かめ、エラーリセットします |
| ECNetworkConfig.ini がありません | ECNetConfigAM4 で設定を作ります |
| ECNetworkConfig.ini の周期が MotiwareConfig.ini の周期と違います | ECNetConfigAM4 の周期と ConfigAM4 の BasicControlInterval をそろえます |
EC PDO/SDO タブ
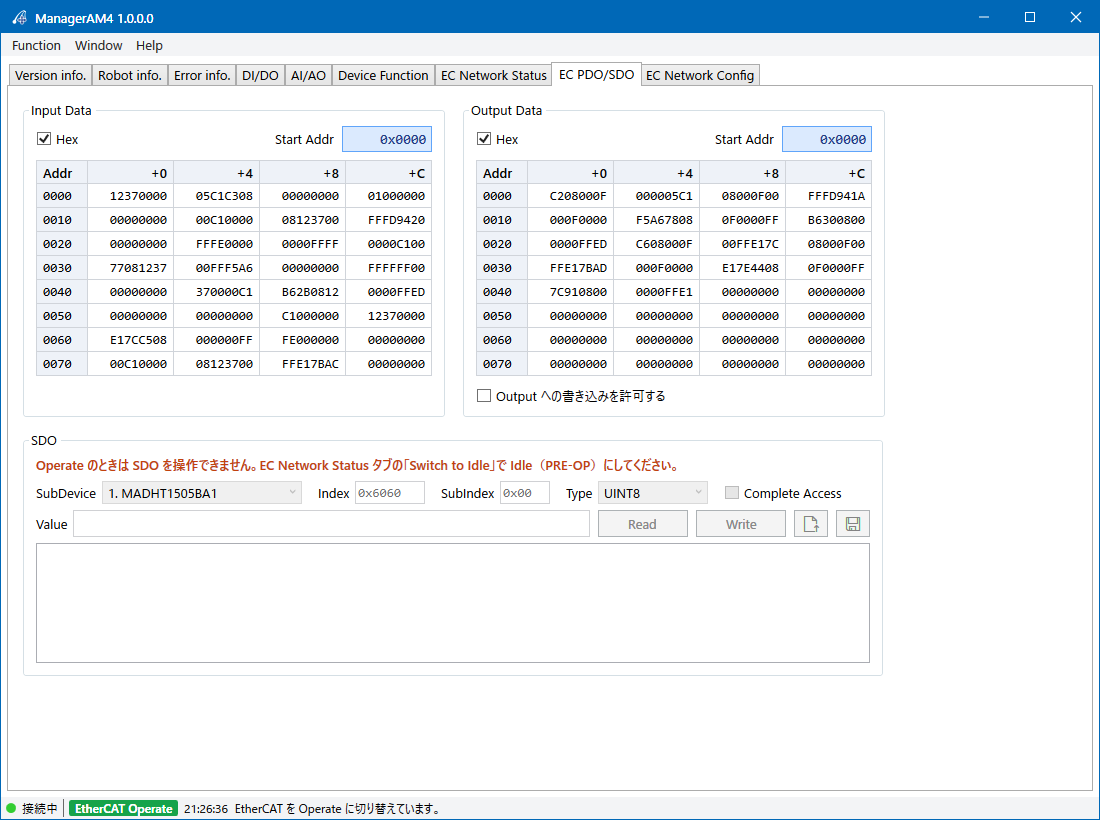
Input Data / Output Data
- プロセスデータ(全サブデバイスの PDO)を 16 進で表示します。Addr はプロセスデータの先頭からの Byte 位置です。
- Hex のチェックを外すと 10 進で表示します。Start Addr をクリックすると、表示を始める位置を変えられます。
- Output への書き込みを許可する をチェックすると、Output の値を編集できます(Enter で書き込み)。サーボの制御データも書き換わるので注意してください。
SDO
サブデバイスのオブジェクト(SDO)を読み書きします。EtherCAT が Idle のときだけ使えます。
| 項目 | 内容 |
|---|
| SubDevice | 読み書きするサブデバイス |
| Index / SubIndex | オブジェクトの番号(0x で始めれば 16 進、それ以外は 10 進) |
| Type | データの型(UINT8~INT64・Bytes・String) |
| Complete Access | SubIndex 0 からまとめて読み書きします |
| Value | 読んだ値・書く値。Bytes は 16 進を空白で区切ります(例:01 02 0A) |
| Read / Write | 読む / 書く(PDO の設定のオブジェクトは書き込めません) |
| ファイルのボタン | 読んだデータをテキストファイルに保存 / ファイルから読み込んで Value に入れる(512 Byte まで) |
EC Network Config タブ
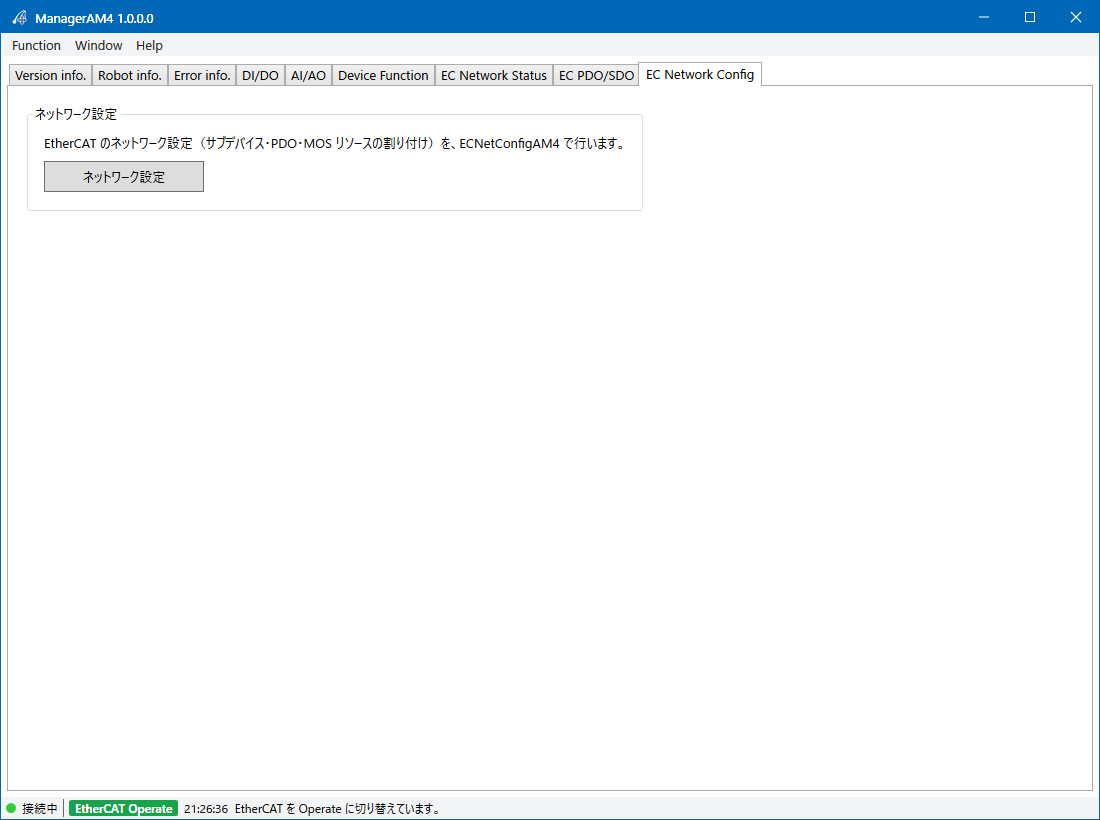
ネットワーク設定 で ECNetConfigAM4 をオンラインモードで起動します。ManagerAM4 と同じコントローラにつなぎます。全軸サーボオフ、かつ EtherCAT が Operate でないときだけ開けます。使い方は ECNetConfigAM4 を見てください。
ファイルの転送(File management)
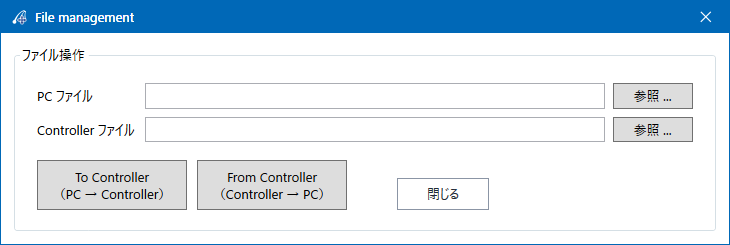
- PC ファイル と Controller ファイル を 参照 ... で選びます。Controller ファイルの参照では、コントローラのファイルの一覧から選べます(削除もできます)。
- To Controller:PC のファイルをコントローラに書き込みます。From Controller:コントローラのファイルを PC に読み出します。
- MotiwareConfigAmx.ini を書き込んだときは、Function → Controller Reset で反映します。
改定履歴
| リビジョン | 日付 | 内容 |
|---|
| 1.0.0 | 2026/11/17 | 初版 |
 マニュアル